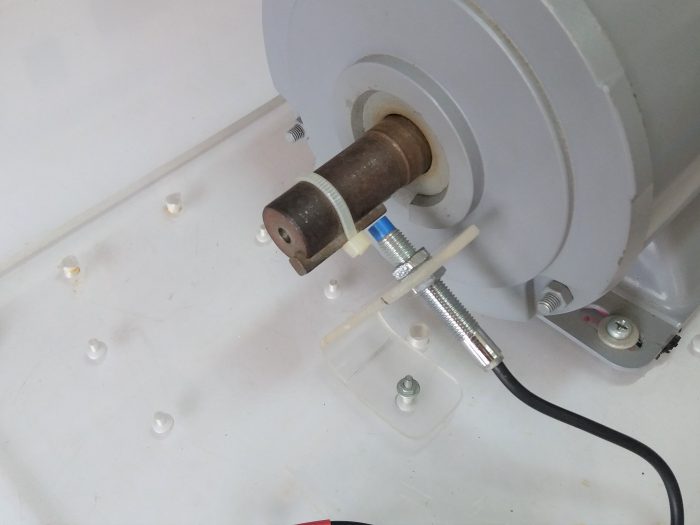
มาติดตั้งพล๊อกซิมิตี้เซนเชนเซอร์ (Proximity Speed sensor) สำหรับใช้ในการตรวจับความเร็วรอบให้กับมอเตอร์ 3 เฟสแบบอินดักชั่น มอเตอร์ (3Phase Induction Motor) แบบง่ายกันครับ
Electrical and Electronics Learn Everyday
มาติดตั้งพล๊อกซิมิตี้เซนเชนเซอร์ (Proximity Speed sensor) สำหรับใช้ในการตรวจับความเร็วรอบให้กับมอเตอร์ 3 เฟสแบบอินดักชั่น มอเตอร์ (3Phase Induction Motor) แบบง่ายกันครับ
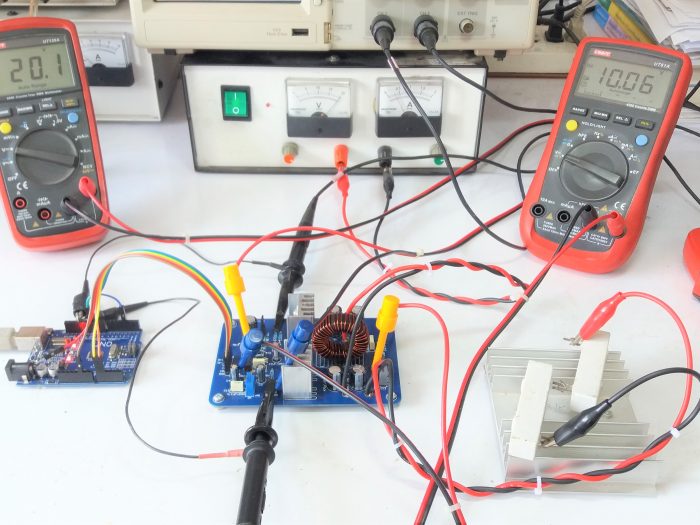
โครงงานนี้เป็นการใช้บอร์ด Arduino UNO ในการควบคุมวงจรซิงโครนัสบักคอนเวอร์เตอร์ (Synchronous Buck Converter) โดยเป็นการทดลองเบื้องต้นแบบหนึ่ง สำหรับเป็นแนวทางในการพัฒนาวงจรให้เหมาะสมกับการนำไปใช้งานในด้านต่างๆ
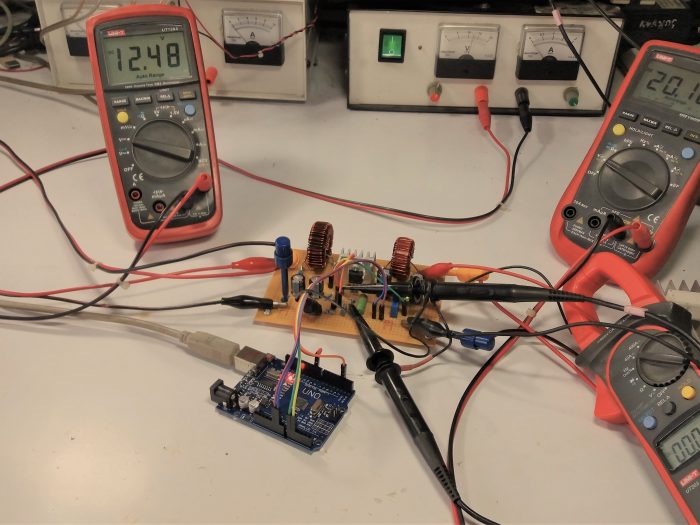
สำหรับก่อนหน้านี้เคยทดลองวงจรบักคอนเวอร์เตอร์ (Buck Converter) ไปบ้างแล้ว วันนี้จะขอนำเสนอ ดีซี ทู ดีซี (DC to DC) แบบบูทคอนเวอร์เตอร์ (Boost Converter) กันบ้างนะครับ โดยในโครงงานนี้จะใช้บอร์ด Arduino UNO เป็นตัวประมวลผลสัญญาณทั้งหมด
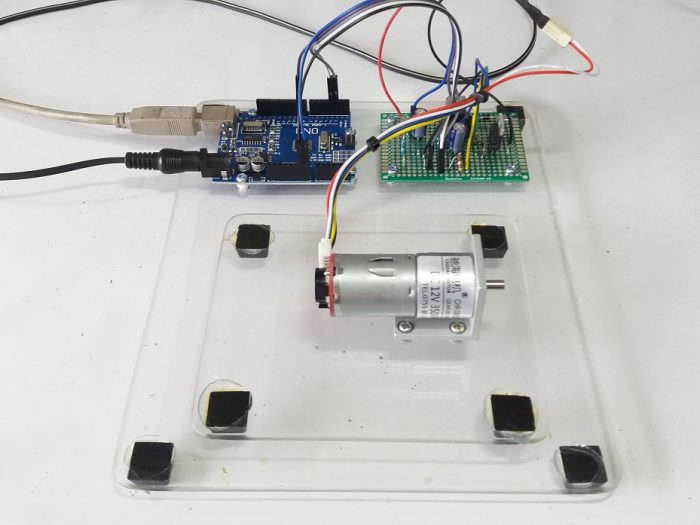
การควบคุมความเร็วให้กับมอเตอร์ไฟฟ้ากระแสตรง (DC Motor) ด้วย PID Control และป้อนกลับสัญญาณด้วย Rotary encoder
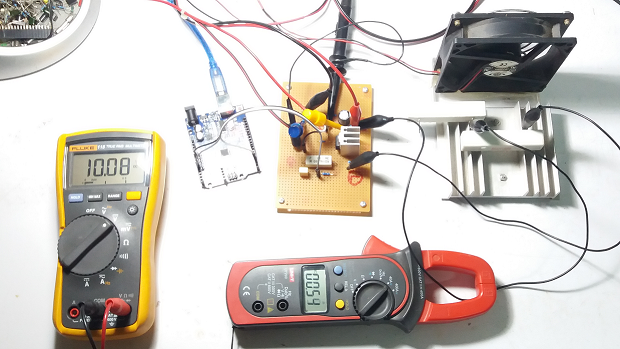
โครงงานนี้เป็นการทดลองเบื้องต้น สำหรับควบคุมแบบปิดด้วย PID Control ด้วยการควบคุมกระแสให้คงที่ โดยใช้ตัวควบคุม Arduino UNO รับสัญญาณป้อนกลับแบบอะนาลอก (ขา A0) และส่งสัญาณปรับค่ากระแสแบบ PWM (ขา D3)
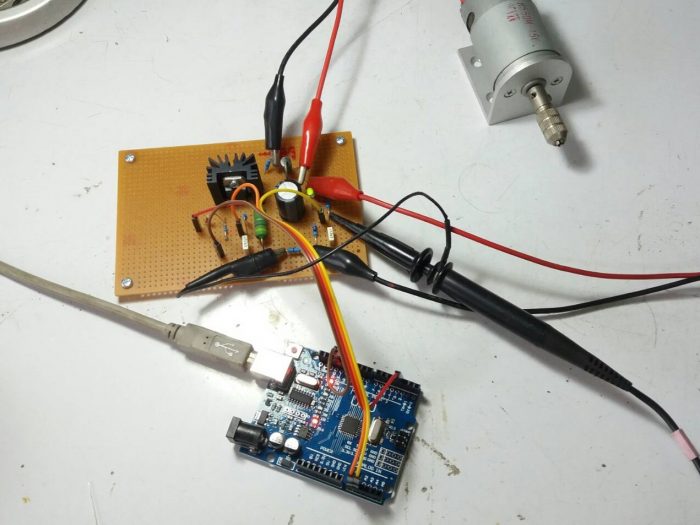
การควบคุมความเร็วมอเตอร์กระแสตรง (DC Motor) โดยใช้สัญญาณค่าแรงดันย้อนกลับ (Back-EMF) ของตัวมอเตอร์ในการป้อนกลับ (Feedback) เพื่อให้เราสามารถควบคุมความเร็วได้คงที่