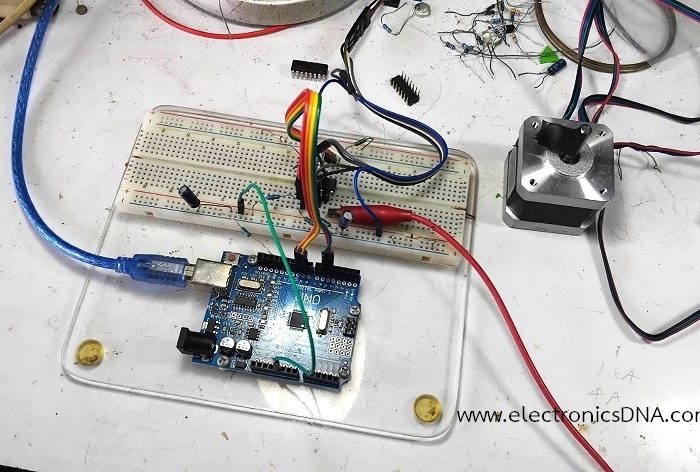
ในตอนสุดท้ายของการควบคุมสเต็ปเปอร์มอเตอร์ด้วยระบบ Field-Oriented Control (FOC) จะเป็นการทดลองการทำงานต่างๆ เพื่อให้เข้าใจการทำงานเพิ่มขึ้น
Electrical and Electronics Learn Everyday
ในตอนสุดท้ายของการควบคุมสเต็ปเปอร์มอเตอร์ด้วยระบบ Field-Oriented Control (FOC) จะเป็นการทดลองการทำงานต่างๆ เพื่อให้เข้าใจการทำงานเพิ่มขึ้น
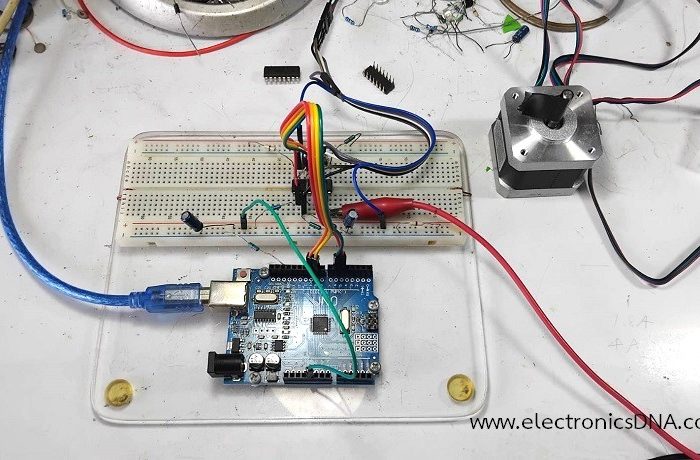
การควบคุมมอเตอร์แบบ Field-Oriented Control (FOC) ให้กับสเต็ปเปอร์มอเตอร์ โดยใช้บอร์ด Arduino UNO และไอซีขับกำลัง L293D
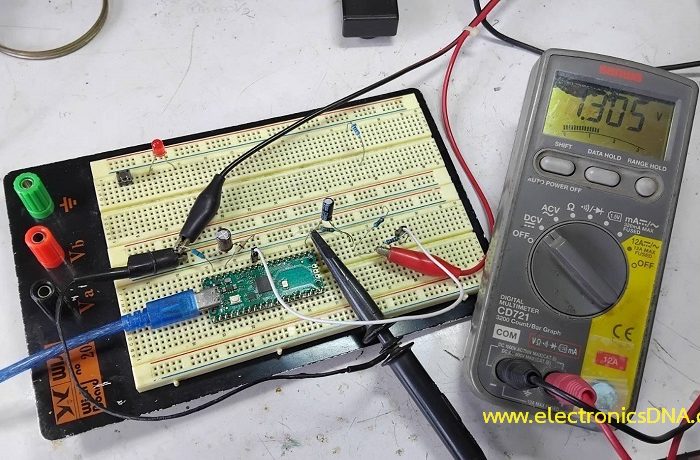
บทความตอนสุดท้ายของการทดลองใช้บอร์ด Raspberry Pi Pico มาควบคุมแรงดันให้คงที่ (Constant Voltage Regulation) จะเป็นการทดลองการทำงานของวงจรที่ออกแบบ การทดสอบโปรแกรมการทำงานแบบฟัซซี่ลอจิก และการตอบสนองต่อโหลดที่นำมาต่อเอาต์พุต
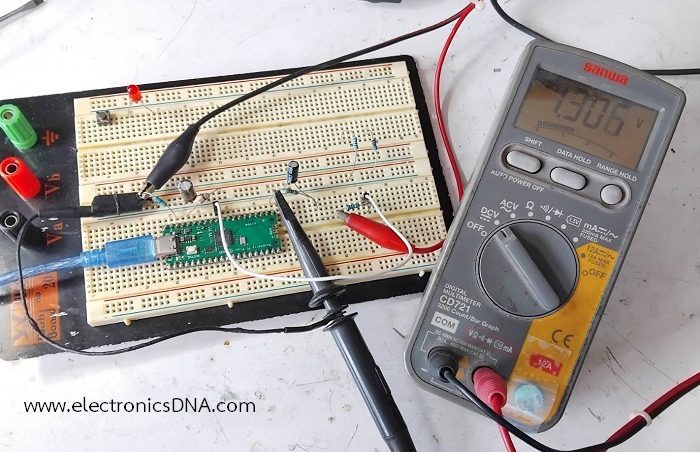
บทความนี้เป็นการทดลองใช้บอร์ด Raspberry Pi Pico มาควบคุมแรงดันให้คงที่ (Constant Voltage Regulation) โดยวิธีการควบคุมแบบฟัซซี่ลอจิก (Fuzzy Logic Control)
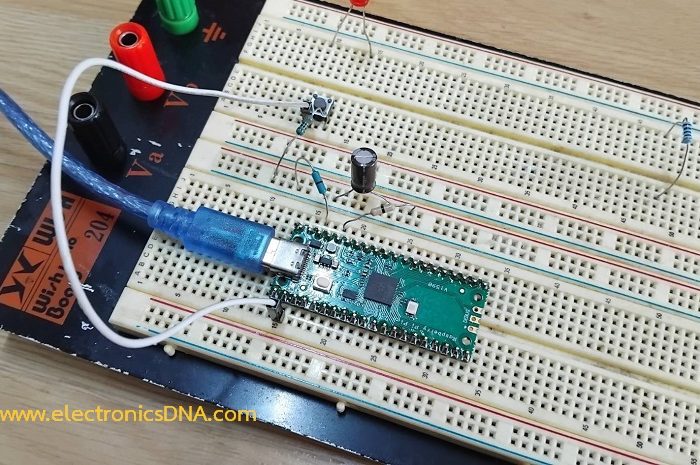
ในตอนสุดท้ายนี้เป็นการทดลองเกี่ยวกับการรับสัญญาณอินเตอร์รัพท์ โดยจะใช้ขา GP1 รับสัญญาณอินพุตอินเตอร์รัพท์ภายนอก

ในตอนที่ 4 เป็นการทดลองสร้างสัญญาณพัลซ์วิดธ์มอดูเลตชั่น (PWM Signal) ของบอร์ด Raspberry Pi Pico โดยใช้ขา GP16 ในการส่งสัญญาณพัลซ์วิดธ์มอดูเลตชั่นออกมา

ในตอนที่ 3 เป็นการทดลองการแปลงสัญญาณอะนาลอกเป็นดิจิตอล (ADC Converter) โดยเขียนโปรแกรมด้วย Arduino IDE